
¿Qué pasaría si un motor perfectamente funcional fuera removido por una indicación falsa? No es una hipótesis: los sensores, los arneses eléctricos y las computadoras pueden fallar y generar advertencias que no reflejan la realidad. En esta segunda parte exploraremos cómo el CFDS ayuda a correlacionar fallos, por qué la decisión de remover un motor debe tomarse con cautela, y qué herramientas tiene el técnico para evitar intervenciones innecesarias.
La mayoría de las computadoras de los sistemas de la aeronave incorporan un BITE (Built-In Test Equipment), un sistema de autodiagnóstico que monitorea permanentemente su funcionamiento. Cuando detecta una falla, la almacena en memoria y la reporta al CFDIU (Centralized Fault Display Interface Unit), la computadora central del CFDS.
El CFDS clasifica las fallas en tres niveles: Clase 1 (críticas, atención inmediata), Clase 2 (no críticas, plazo de 10 días) y Clase 3 (menores, sin plazo fijo). Esto permite priorizar el mantenimiento y decidir si la aeronave puede volar. Además, el CFDS filtra los informes mostrando solo la causa raíz. Pero el técnico debe saber que los mensajes secundarios (como “sin datos”) son síntomas, no fallas independientes: el problema real está en la fuente que los origina.
Remoción innecesaria de motor
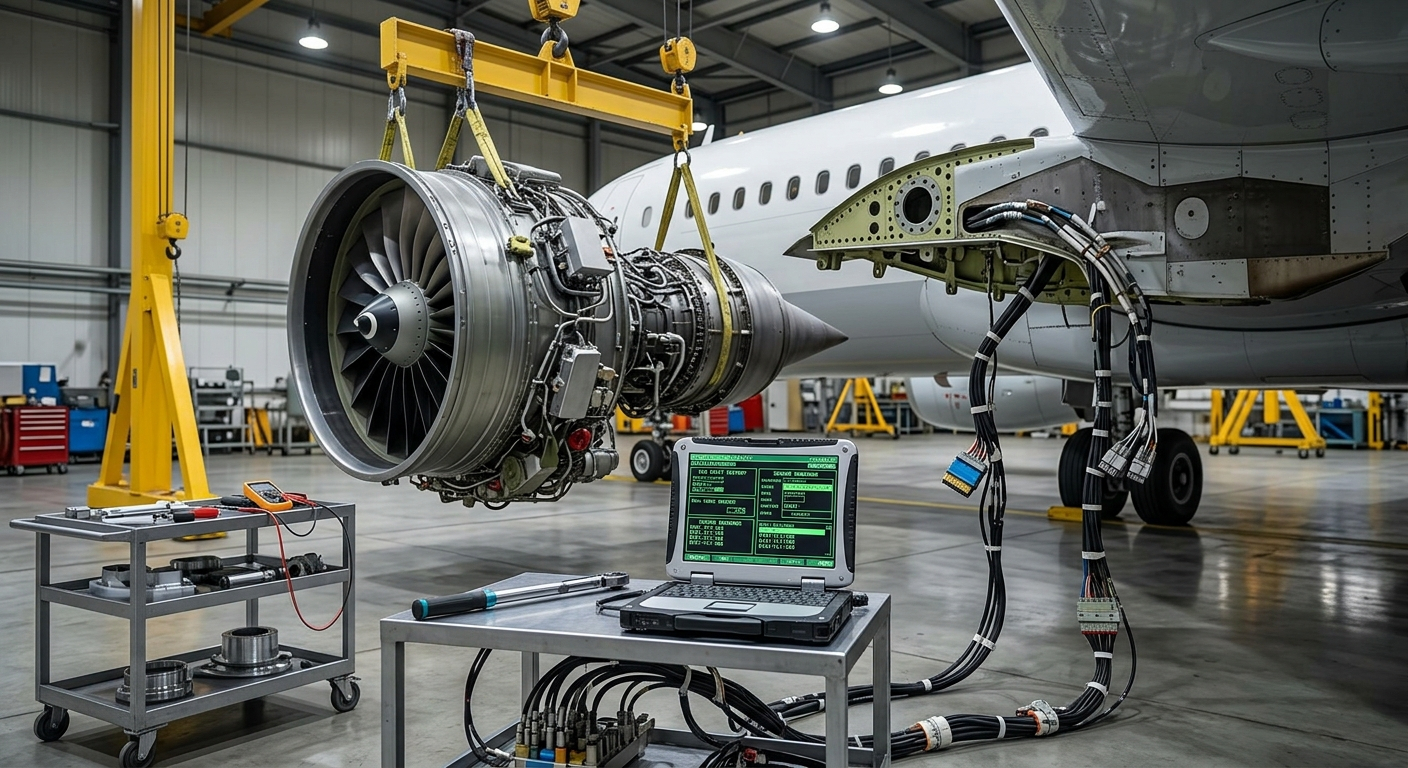
Cuando una falla no se diagnostica correctamente, la solución más “segura” para algunos equipos es remover el motor. El proceso implica:
- Desconectar todos los sistemas (combustible, hidráulico, eléctrico).
- Usar un sistema de izado “bootstrap” con polipastos y dinamómetros.
- Remover los soportes delantero y trasero.
- Descender el motor en un soporte de transporte.
- Reinstalar con pernos nuevos o inspeccionados.
Además de los inconvenientes operativos, es complejo, costoso y conlleva riesgos si el motor no tenía ninguna falla real.
Ejemplo de falsa indicación de vibración
Cada motor lleva un acelerómetro doble que mide las frecuencias de oscilación que se traduce en indicación de vibración. En vuelo solo se usa uno; el segundo queda en respaldo. Si el técnico ve una vibración alta y asume que el motor está dañado, podría ordenar su remoción. Pero antes debe verificar si el sensor o el cableado fallan. En este caso puede:
- Seleccionar el sensor de respaldo (A o B).
- Reemplazar solo el acelerómetro.
- Reparar el cableado.
Evitando así desmontar un motor que funciona perfectamente.
El caso de la falla del sensor EPR
Si falla el EPR, se enciende la luz “Master Caution” y suena una alarma. El motor cambia automáticamente al modo N1. La solución correcta no es remover el motor, sino:
- Reemplazar el sensor EPR defectuoso.
- Revisar y reparar el cableado asociado.
- Verificar que el sistema recupera la señal tras la reparación.
No confiar solo en el ECAM
El error más común en aeronaves Airbus es seguir los procedimientos del ECAM de forma automática, sin cuestionar si la información es fiable. El ECAM es útil, pero depende de una cadena de componentes que pueden fallar. Si uno falla, los mensajes pueden perderse o ser incorrectos.
Las redundancias reducen el riesgo, pero no lo eliminan: una indicación anómala puede ser una falla real del motor, o un fallo en sensores, computadoras o cableado. Por eso, tanto la tripulación como el personal de mantenimiento deben interpretar críticamente lo que muestra el ECAM, sin asumir que siempre dice la verdad.
El valor del diagnóstico completo
En vuelo, el CFDS filtra las fallas para mostrar solo la causa principal en el ECAM, reduciendo los mensajes espurios. Pero el técnico debe consultar siempre el informe completo PFR (Post Flight Report) para confirmar el diagnóstico y no perder información sobre fallas secundarias.
El BITE del EEC identifica exactamente qué componente falló y permite que el sistema siga funcionando con el canal íntegro. El técnico debe usar esta herramienta para diagnosticar con precisión y evitar intervenir el motor cuando solo falló un sensor o el cableado.
Impacto operativo de diagnósticos erróneos
Una clasificación incorrecta de una falla puede inmovilizar el avión innecesariamente, generando retrasos y costes evitables:
- Mano de obra calificada.
- Logística.
- Reemplazo del motor, o mantener la aeronave sin operar si no hay motor disponible.
- Materiales, como pernos nuevos o Re inspeccionados.
Pero las consecuencias van mucho más allá de los costes directos:
- Cancelación de vuelos.
- Pérdida de ingresos.
- Reputación dañada.
- Costes de acomodación.
Cada motor removido innecesariamente es un motor que podría estar generando ingresos.
Manual y experiencia
La filosofía de mantenimiento varía entre fabricantes y equipos. El desafío es equilibrar los procedimientos del manual con la experiencia práctica.
Airbus utiliza herramientas digitales (CFDS + airnavX) para guiar al técnico paso a paso, haciendo el proceso sistemático y accesible, y reduciendo errores por falta de experiencia.
Pero ni las herramientas ni los procedimientos reemplazan el pensamiento crítico. Los manuales ofrecen una guía; la experiencia permite interpretar el contexto, reconocer falsas alarmas y priorizar acciones, evitando intervenciones innecesarias.
Conclusiones
La tecnología (ECAM, FADEC, sensores) es muy útil, pero no infalible. Los principios clave son:
- No guiarse única y ciegamente en la indicación del ECAM.
- Conocer la arquitectura del sistema.
- Usar el CFDS y el BITE como herramientas de diagnóstico.
- Aplicar el juicio crítico.
- Equilibrar manuales y experiencia.
- Considerar comportamiento y configuración de la aeronave en vuelo.
El objetivo es mantener el motor operativo de forma segura y eficiente, evitando que una falla en los sistemas de medición se interprete como un problema real del motor.
“Los artículos firmados son responsabilidad exclusiva de sus autores y pueden o no reflejar el criterio de A21”